瑜伽体式 · 平衡类体式练习
瑜伽平衡体式,足踝稳定训练解锁乌鸦式,系统练习告别摇晃
足踝基础:构建稳定的力学支点 乌鸦式(Bakasana)并非单纯依靠手臂力量支撑身体,其核心难点在于足踝关节在极端角度下的等长收缩能力。当重心前移,身体重量几乎全部由手掌和指尖承担时,足踝需要像弹簧一样提供精细的微调反馈。许多练习者在尝试时感到摇晃,根源往往不在手臂力量不足,而在于足底小肌肉群无法锁定重心,导致力量传导链条在脚踝处断裂。 建立稳定的足踝基础,需要从日常站立习惯开始重塑感知。尝试单
本文按 4 个小节展开,先看目录定位你最关心的问题,再逐段读。
足踝基础:构建稳定的力学支点
乌鸦式(Bakasana)并非单纯依靠手臂力量支撑身体,其核心难点在于足踝关节在极端角度下的等长收缩能力。当重心前移,身体重量几乎全部由手掌和指尖承担时,足踝需要像弹簧一样提供精细的微调反馈。许多练习者在尝试时感到摇晃,根源往往不在手臂力量不足,而在于足底小肌肉群无法锁定重心,导致力量传导链条在脚踝处断裂。
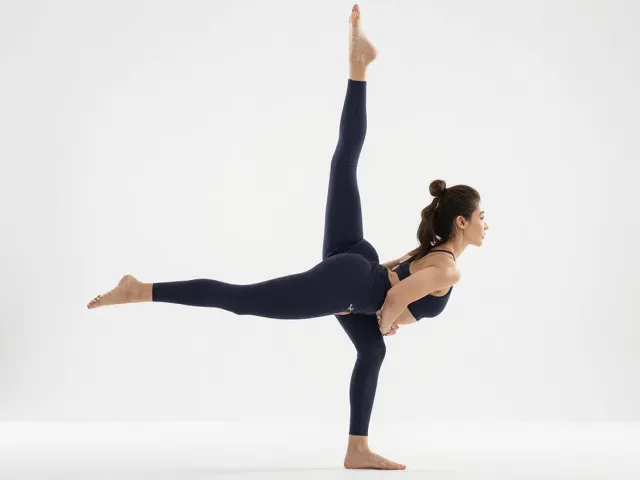
建立稳定的足踝基础,需要从日常站立习惯开始重塑感知。尝试单腿站立,感受脚掌三个受力点——大脚趾球、小脚趾球和脚跟前部,形成一个稳固的三角形支撑面。通过激活足弓内在肌群,提升足底筋膜的张力,这能为后续体式提供坚实的底座。这种基础训练能有效减少因足部塌陷或过度紧绷带来的不稳定性,为高阶平衡体式打下生理基础。
手臂引导:指尖抓地与重心前移
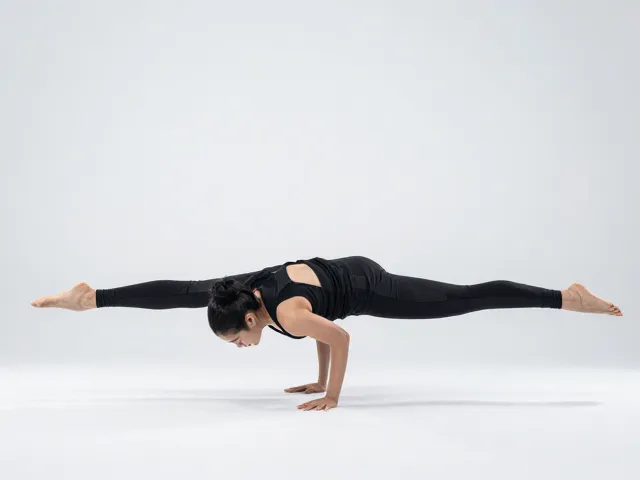
手臂在乌鸦式中扮演着杠杆和导向的双重角色。练习时需确保手腕、肘关节与肩关节处于同一受力平面,避免手腕过度折叠造成损伤。指尖应像爪子一样用力抓地,这种向内的抓力能激活前臂肌群,进而稳定肘关节。此时,注意力应集中在锁骨向上提拉,打开胸腔,避免含胸驼背导致重心后倾。
重心前移是解锁乌鸦式的关键动作,但这一过程需要极高的本体感觉。缓慢地将身体重量向前传递,直到腹部、大腿前侧与上臂内侧产生紧密的接触感。在这个过程中,视线应固定在前方地面约一米出的一点,而非低头看手或抬头看天,视觉焦点的锁定有助于小脑平衡系统的快速响应。随着重心前移,脚后跟逐渐抬起,此时手臂肌肉需保持等长收缩,防止因突然受力而塌陷。
核心协同:收腹提膝的动力机制
当重心达到临界点,核心肌群必须立即介入以维持平衡。腹部深层肌肉(如腹横肌)的收紧能像束腰一样包裹躯干,将上半身的重量均匀分布到手臂上,减少局部压力。同时,大腿前侧肌肉(股四头肌)需强力收缩,带动膝盖向手肘内侧深处靠拢。这一动作并非简单的弯曲,而是利用核心力量将腿部“挂”在上臂上,形成稳定的力学结构。
在收膝过程中,骨盆应保持中立,避免过度前倾或后倾。如果骨盆后倾,重心会落在尾椎,导致身体向后掉落;如果骨盆过度前倾,则会增加腰椎压力,削弱核心稳定性。通过呼吸调节,吸气延展脊柱,呼气收紧核心并加深屈膝,这种呼吸与动作的配合能增强神经肌肉的控制精度。每一次尝试都是一次对核心控制力的精细化训练,逐步消除因核心松散导致的身体晃动。
动态微调:应对摇晃的从属练习
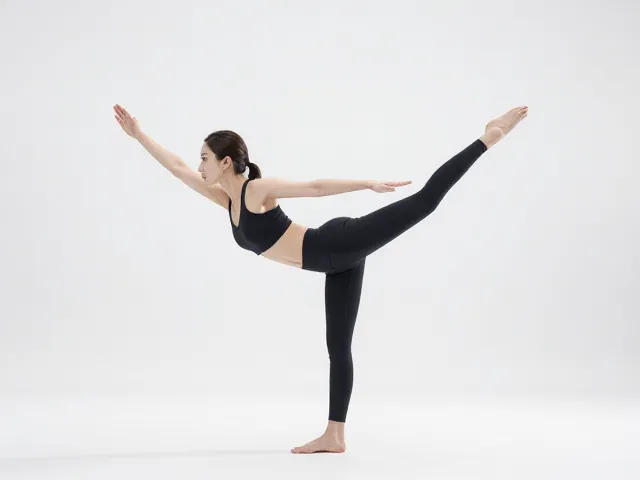
完全静止的平衡体式在现实中极少存在,身体的轻微摇晃是神经系统在实时调整重心的正常表现。当感觉身体开始摇晃时,不要试图完全停止动作,而是通过微调指尖压力来引导身体回归中心。如果身体向右倾斜,右手掌根需增加向下的按压力,同时左手指尖略微增加抓地力,利用地面的反作用力纠正偏差。这种动态平衡的训练能提升小脑对身体姿态的快速反应能力。
系统练习建议设置短时间的高频次尝试,而非单次长时间维持。例如,每次尝试保持3-5秒后放下休息,重复10-15次。这种间歇性训练能避免肌肉疲劳导致的控制力下降,同时让神经系统在不断重置中建立更牢固的运动记忆。记录每次尝试中摇晃的频率和幅度,观察随着足踝力量和核心控制力的提升,身体稳定所需的时间是否缩短,从而客观评估训练效果。