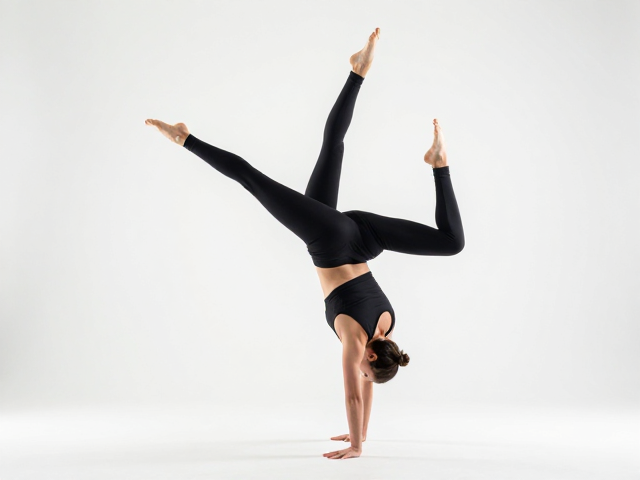
基础核心激活与放松伸展,平衡能力进阶,驾驭乌鸦式与天堂鸟
唤醒躯干稳定性的基础核心激活 在瑜伽练习的初始阶段,建立稳固的根基是后续所有高难度体式得以呈现的前提。核心肌群并非仅指腹部的六块腹肌,而是涵盖了腹横肌、盆底肌、多裂肌以及膈肌共同组成的圆柱形稳定结构。当这一深层支撑系统处于休眠状态时,身体在尝试平衡类体式时极易出现晃动或代偿,导致力量无法有效传导至四肢。通过特定的激活训练,如腹式呼吸配合轻微的骨盆后倾,能够精准调动腹横肌,为脊柱提供类似天然腰带的
唤醒躯干稳定性的基础核心激活
在瑜伽练习的初始阶段,建立稳固的根基是后续所有高难度体式得以呈现的前提。核心肌群并非仅指腹部的六块腹肌,而是涵盖了腹横肌、盆底肌、多裂肌以及膈肌共同组成的圆柱形稳定结构。当这一深层支撑系统处于休眠状态时,身体在尝试平衡类体式时极易出现晃动或代偿,导致力量无法有效传导至四肢。通过特定的激活训练,如腹式呼吸配合轻微的骨盆后倾,能够精准调动腹横肌,为脊柱提供类似天然腰带的保护性收紧。这种内在的张力建立,是区分普通拉伸与高效功能性训练的关键所在,它让身体在静止中蕴含着向上的升力。
基础激活的效果往往体现在细微的肌肉控制中。许多练习者在站立时习惯性地锁死膝盖或过度挺胸,这会导致核心力量断层,使腰部承受不必要的压力。正确的激活方式要求练习者在保持脊柱自然生理曲度的同时,感受肚脐向脊柱方向的内收,同时保持胸腔的开阔。这种“收腹展胸”的对立统一状态,能够迅速提升躯干的刚性,为后续需要单手或单脚支撑的平衡体式提供坚实的中轴。只有当核心真正“在线”,身体的重心才能精准落在支撑点之上,避免因肌肉松弛导致的失衡摔倒。
动态放松与关节灵活性伸展
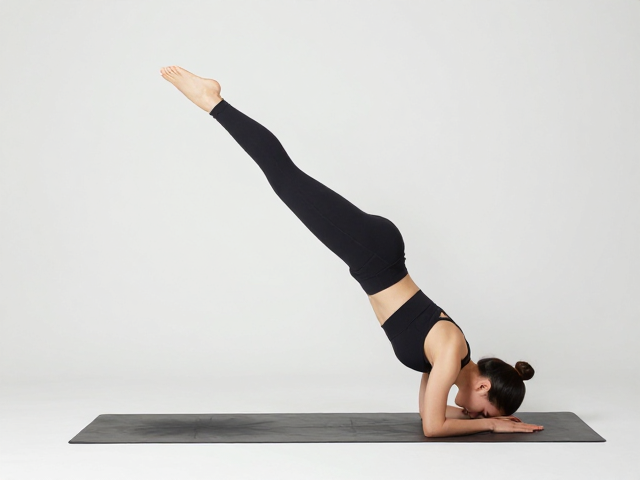
高难度的平衡体式对肩、髋及脚踝的灵活性有着严苛要求,僵硬的四肢会直接破坏整体的力学结构。在进入平衡之前,进行针对性的动态伸展能够打开关节活动范围,减少软组织阻力。例如,乌鸦式对肩部的承压能力要求极高,若肩关节周围肌肉紧绷,力量无法均匀分布,极易造成手腕或手肘损伤。通过猫牛式的流动练习,可以温和地活动脊柱各节段,同时配合手臂上举与环绕,激活肩袖肌群,使肩关节在承受体重时具备更好的缓冲与支撑能力。这种热身并非简单的拉伸,而是通过动态运动增加关节滑液分泌,提升神经肌肉的控制精度。
髋部的灵活性同样不容忽视,尤其是在天堂鸟式中,单腿支撑与另一条腿向后的延伸需要髋关节具备极佳的活动度。如果髋屈肌或臀肌过于紧张,练习者往往会通过弓腰来弥补柔韧性的不足,这不仅导致体式变形,还会对腰椎产生挤压。通过鸽子式变体或低位弓步的动态转换,能够逐步释放髋周紧张区域,让腿部在延伸时更加顺畅。这种放松伸展的过程,实际上是让身体从紧张状态过渡到松弛而警觉的状态,为应对平衡中微小的重心变化做好准备,确保动作的流畅性与安全性。
乌鸦式的力学拆解与进阶路径
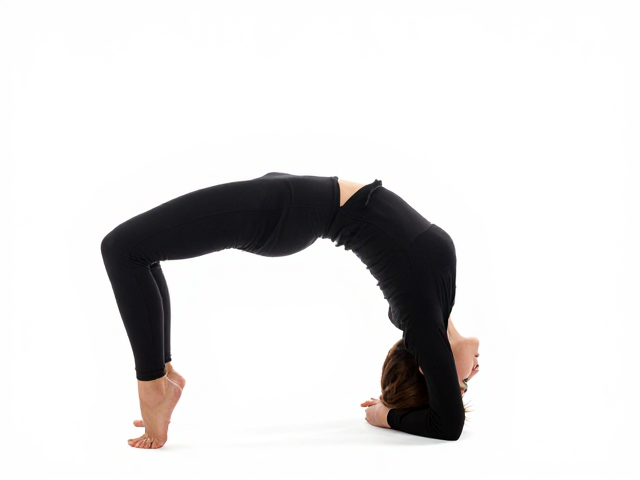
乌鸦式(Crow Pose)是许多练习者从静态站立迈向动态平衡的里程碑,其核心逻辑在于将全身重量通过双手传递至地面,同时利用核心力量将双脚抬离地面。这一体式的难点在于重心前移的控制与视觉焦点的稳定。练习时需双脚与髋同宽,脚尖回勾,双手撑地略宽于肩,手指张开抓地。屈膝下蹲,将膝盖置于大臂后侧三角肌后方,这里是大臂提供主要支撑力的区域。关键在于双手需像爪子一样用力压地,指尖指向前方,以此形成向上的反作用力,将臀部及腿部托起。
进阶过程中,常见的误区是过度依赖手臂力量而忽视核心收紧。如果腹部松弛,身体会自然下沉,导致重心后移而摔倒。正确的做法是在膝盖卡住大臂后,先尝试将脚跟微微抬起,感受重心前移至手掌中心。视线应固定在前方地面一点,避免抬头或低头,以保持颈椎中立。随着核心力量的增强,练习者可尝试完全抬起脚跟,使身体仅通过手掌和脚尖与地面接触。这一过程需要反复微调手指压力与肩部下沉的角度,找到那个让身体悬浮的平衡点。每一次失败的重心调整,都是对本体感觉神经系统的重塑,逐步建立起对身体重心的精准预判。
天堂鸟式的平衡掌控与身心合一
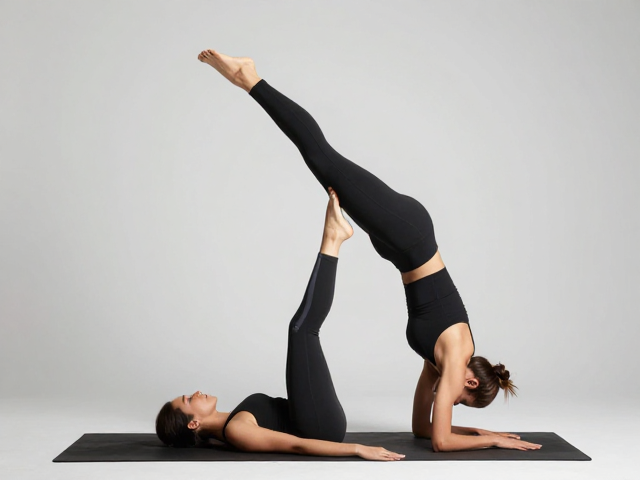
天堂鸟式(Bird of Paradise)被誉为瑜伽中的高阶平衡体式,它结合了深度后弯、单腿支撑与肩部打开,对身体的综合控制能力要求极高。与乌鸦式相比,天堂鸟式不再依赖手臂支撑,而是完全依靠单腿的力量与核心的稳定性来维持平衡,同时另一条腿向后伸直,双手向后抓住脚背。这一体式的先决条件是髋部极度打开以及脊柱良好的伸展能力。练习时,需先从站立前屈开始,将双手向后抓住双脚,保持脊柱延展,避免为了抓住脚而过度折叠腰部。
单腿站立时,支撑腿需强力蹬地,大腿肌肉收紧,骨盆保持水平,避免因后伸腿的重量而导致骨盆倾斜。重心需略微前移,以抵消向后伸展腿带来的向后的力矩。头部自然后仰,视线看向后方或上方,胸腔充分打开,感受锁骨向两侧延伸。这个体式不仅是身体的挑战,更是心理的试炼,它要求练习者在失衡的边缘保持冷静与专注。当身体完全展开如飞翔之鸟时,呼吸需深长均匀,通过呼吸来调节神经系统,消除紧张感,从而在动态中锁定静态的平衡。这种掌控感来自于对肌肉细微变化的敏锐觉察,以及对重心变化的即时响应。