告别脚踝不稳?萤火虫式,肋骨内收,平衡晃动身体调整指南
重新理解脚踝不稳的根源与萤火虫步态 脚踝不稳常被视为局部肌肉力量不足或韧带松弛的结果,但深层的运动力学分析指出,这往往源于近端稳定性缺失导致的远端代偿。当核心肌群无法有效维持躯干直立,下肢便需要通过增加关节活动范围来寻找平衡支点,这种过度活动会逐渐削弱关节囊的约束力,形成习惯性扭伤。萤火虫步态的核心逻辑在于通过极简的重心微调,模拟昆虫在复杂环境下的高灵敏度平衡机制,它不追求大范围的肌肉收缩,而是
重新理解脚踝不稳的根源与萤火虫步态
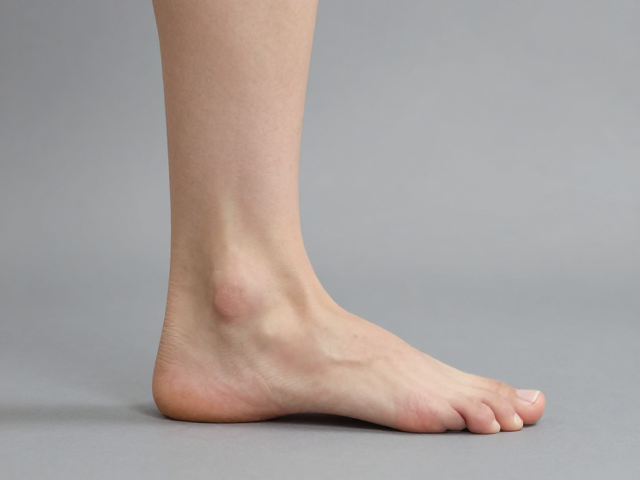
脚踝不稳常被视为局部肌肉力量不足或韧带松弛的结果,但深层的运动力学分析指出,这往往源于近端稳定性缺失导致的远端代偿。当核心肌群无法有效维持躯干直立,下肢便需要通过增加关节活动范围来寻找平衡支点,这种过度活动会逐渐削弱关节囊的约束力,形成习惯性扭伤。萤火虫步态的核心逻辑在于通过极简的重心微调,模拟昆虫在复杂环境下的高灵敏度平衡机制,它不追求大范围的肌肉收缩,而是强调神经肌肉控制系统的快速响应。
这种步态训练要求练习者在极小的支撑面上,通过足底细微的触觉反馈来驱动身体调整。不同于传统的大重量抗阻训练,萤火虫式动作强调“少即是多”,通过降低动作幅度来提高神经募集的效率。在这种模式下,脚踝周围的小肌群如胫骨前肌、腓骨长短肌需要像萤火虫翅膀一样做出毫秒级的开合调整,以应对地面反作用力的微小变化。这种高频率的低幅度激活,能够重塑大脑对足部位置的本体感觉,从神经层面纠正错误的平衡策略。
肋骨内收:构建躯干的动态稳定平台
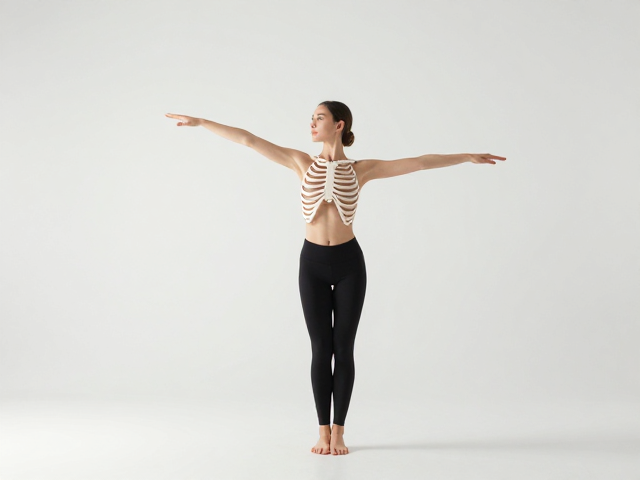
肋骨外翻是许多下肢平衡障碍的隐形推手,它破坏了胸廓与骨盆之间的力学联系,使得核心区域无法形成有效的压力缸。肋骨内收并非简单的吸气后收,而是一种深层腹横肌与多裂肌协同收缩的状态,旨在恢复胸廓的自然闭合角度。当肋骨处于过度外展状态时,膈肌功能受阻,呼吸模式变得浅促,这直接影响了核心稳定性,进而导致下肢在运动过程中出现不必要的晃动和代偿。
通过练习肋骨内收,可以将重心前移的倾向纠正回中立位,为下肢提供一个稳固的力学底座。这一过程需要配合正确的呼吸节奏,通常在呼气阶段感受侧肋及下肋向脊柱方向的贴近,从而激活腹腔内压。这种内收状态能够减少腰椎的过度前凸,防止骨盆前倾引发的膝关节超伸和脚踝过度跖屈。当躯干像一个稳定的圆柱体一样矗立时,脚踝不再需要承担维持整体平衡的压力,其活动范围得以回归到功能性的安全区间。
平衡晃动:动态干扰中的神经重塑
平衡晃动训练旨在通过人为制造的不稳定环境,强制激活身体的自我纠正机制。在受控的晃动中,身体必须不断计算重心位置并做出微调,这种过程被称为动态平衡。与静态站立不同,动态晃动能够模拟日常生活中的突发失衡场景,如踩到不平路面或急转弯时的身体反应。通过反复暴露于这种可控的干扰中,前庭系统和本体感觉系统会逐渐优化其信号处理效率,缩短神经传导至肌肉的反应时间。
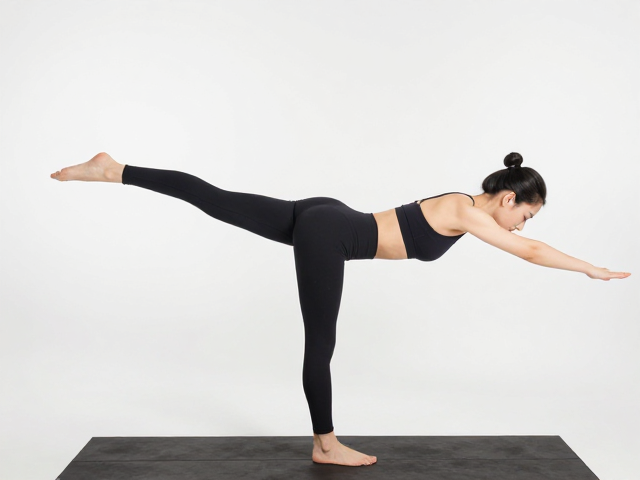
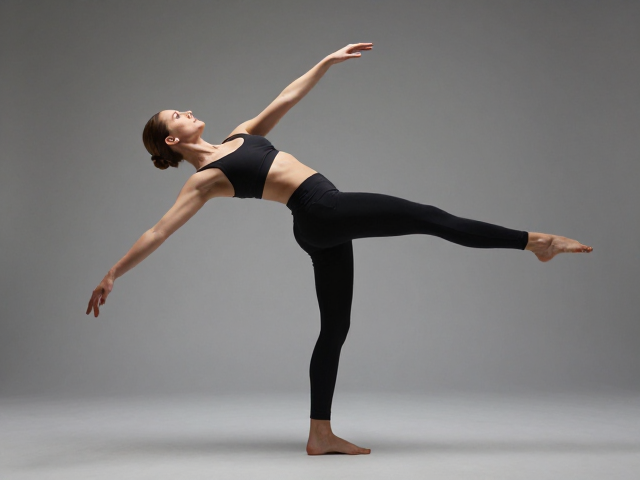
实施时,可单腿站立,在保持肋骨内收和核心收紧的状态下,轻微地前后左右晃动身体,幅度控制在厘米级别。重点在于感受脚踝周围肌肉的等长收缩与离心控制,避免完全依赖韧带悬挂。随着适应性的提高,可逐渐增加晃动的速度或引入外部干扰源,如轻推肩膀。这种训练能够显著提升腓骨肌群对突发内翻的抑制能力,从功能性上降低扭伤风险,同时增强足弓在动态负载下的支撑效能。
综合调整指南与日常融合
将萤火虫步态、肋骨内收与动态平衡结合,需要遵循循序渐进的原则。初期练习应专注于单一动作模式的感知,如在静态站立中体会肋骨内收带来的躯干轻盈感,随后在缓慢晃动中维持这一状态。每日可进行5-10分钟的专注练习,重点在于质量而非数量,确保每一次晃动都由肌肉控制而非韧带拉扯。随着本体感觉的改善,可逐步将这些原则融入日常行走中,特别是在上下楼梯或不平路面时,刻意保持核心收紧和足底敏锐感知。
长期来看,这种整合训练应成为身体日常运作的一部分,而非孤立的治疗手段。建议在晨起或久坐后进行简短激活,以唤醒沉睡的本体感觉神经通路。对于曾遭受严重踝关节损伤的人群,需在专业物理治疗师评估后确定安全的活动范围,避免过早进行高强度动态干扰。通过持续的小幅度、高频率的正确模式重复,神经系统会逐渐摒弃旧的错误记忆,建立起高效、安全的平衡控制网络,从根本上告别脚踝不稳的困扰。