倒立保护颈椎练习原则,肩带稳定下的单腿倒立变体指南
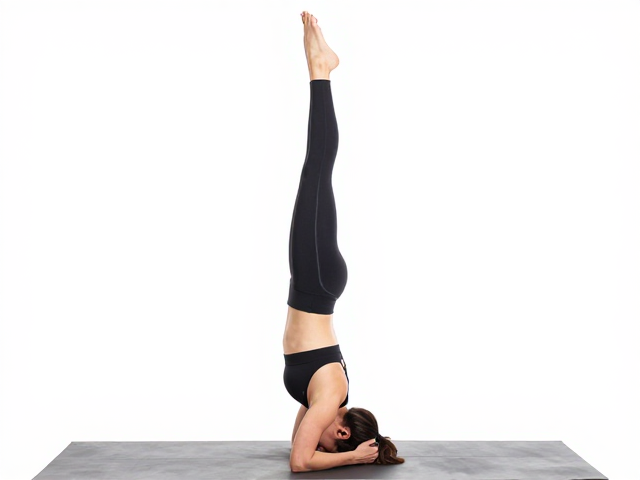
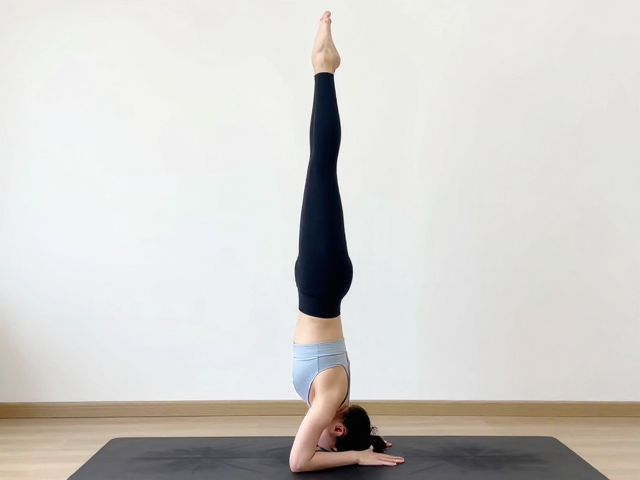
倒立保护颈椎的核心生物力学逻辑 颈椎在倒立姿态中承担着支撑上半身重量的关键任务,其生理曲度与受力模式必须被严格尊重。人体颈椎由七节椎骨组成,天然呈现向前凸出的生理性前凸,这种结构旨在缓冲垂直压力并维持头部平衡。当身体处于倒立状态时,重力方向与脊柱轴线重合,若肩带无法提供稳定的支撑力,压力将直接传导至颈椎关节囊和椎间盘,极易引发小关节错位或椎间盘损伤。因此,倒立并非单纯依靠颈部力量完成,而是通过肩
倒立保护颈椎的核心生物力学逻辑
颈椎在倒立姿态中承担着支撑上半身重量的关键任务,其生理曲度与受力模式必须被严格尊重。人体颈椎由七节椎骨组成,天然呈现向前凸出的生理性前凸,这种结构旨在缓冲垂直压力并维持头部平衡。当身体处于倒立状态时,重力方向与脊柱轴线重合,若肩带无法提供稳定的支撑力,压力将直接传导至颈椎关节囊和椎间盘,极易引发小关节错位或椎间盘损伤。因此,倒立并非单纯依靠颈部力量完成,而是通过肩胛骨周围的肌肉群构建稳固的“底座”,让颈椎仅作为连接头颈与躯干的从属结构,而非主要承重者。
建立正确的本体感觉是避免颈椎受伤的前提。许多练习者误以为倒立需要用力抬头或低头来寻找平衡,这种认知会导致颈椎处于非自然受力状态。实际上,颈椎应保持中立位,即耳垂与肩峰在垂直线上对齐。通过强化斜方肌中下束、前锯肌及深层颈屈肌的等长收缩能力,可以像铠甲一样包裹和保护颈椎。只有在肩胛骨具备足够的稳定性,能够抵抗重力导致的下沉或上提时,颈椎才能完全卸载垂直负荷,从而在安全的生物力学环境下进行平衡训练。
肩带稳定的肌肉激活与排列
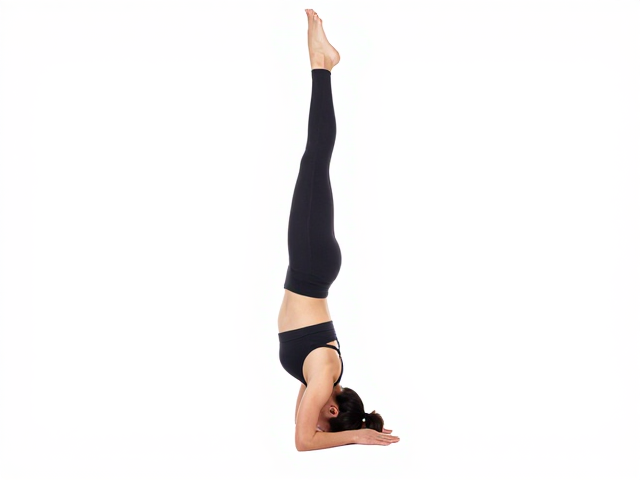
肩带的稳定性依赖于肩胛骨在胸廓上的精准定位,这是倒立变体中所有动作的基础。激活前锯肌和斜方肌下束是建立这一稳定性的关键步骤。前锯肌负责将肩胛骨紧贴胸廓并向前旋转,防止翼状肩胛的出现;斜方肌下束则负责肩胛骨的下压和回旋,对抗重力导致的耸肩现象。在练习初期,可以通过靠墙俯卧撑或死虫式等基础动作,专门感受肩胛骨下沉与后侧延伸的肌肉发力感,确保肩胛骨处于既不上提也不过度后缩的最佳力学位置。
肩关节的外旋与外展角度决定了力线的传导效率。在倒立准备阶段,大臂应略微向外旋,使肱骨头在关节盂中居中,避免肱骨大结节与肩峰发生撞击。同时,锁骨应呈现自然的水平状态,而非过度上提或下垂。这种排列能够最大化肩袖肌群的协同作用,形成一个刚性且灵活的支撑平台。通过持续强化三角肌前束与胸大肌锁骨头在倒立姿态下的等长收缩能力,可以进一步巩固肩带的稳定性,为后续的单腿变体提供坚实的上肢支撑基础。
单腿倒立变体的渐进式路径
从双腿倒立过渡到单腿倒立,核心在于重心控制的精细化调整。单腿动作改变了身体的对称性,导致重心向支撑腿一侧偏移,这对肩带的非对称稳定性提出了更高要求。初学者应从单腿屈膝抱胸的变体开始,将抬起的膝盖贴近胸口,这种姿态降低了重心高度,缩短了力臂,使得平衡更容易维持。在此过程中,注意力应集中在支撑肩的垂直线上,感受对侧肩部的轻微上提与对侧髋部的打开,逐步建立非对称姿态下的本体感觉。
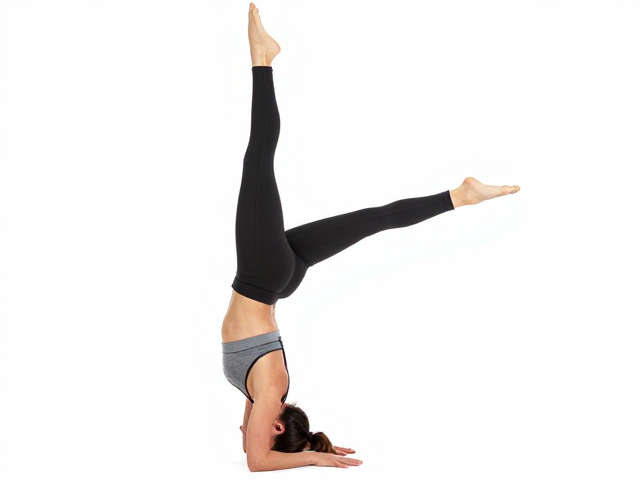
随着平衡能力的提升,可逐步过渡到单腿伸直抬起的变体,如单腿神猴式倒立。此时,抬起的腿部与支撑腿形成一条直线,重心分布更加分散。练习时需保持骨盆中立,避免因腿部抬起而导致骨盆倾斜或腰椎过度拱起。通过微调支撑手的指根压力分布,特别是大臂外侧与拇指根部的接触点,可以实时修正重心偏差。这一阶段的重点在于维持肩带的等长收缩状态,同时利用核心肌群对抗因单腿抬起产生的扭转力矩,确保脊柱全程处于延展状态。
常见错误与即时修正策略
最常见的错误源于对平衡的误解,表现为过度依赖颈部或手指抓地来维持平衡。当身体开始晃动时,许多人会本能地低头或耸肩,这会瞬间破坏颈椎的中立位并削弱肩带稳定性。正确的修正方式是通过微调手指和手掌的接触点来调整重心,而非移动头部。如果感觉身体向前倾倒,应增加手掌根部向地面的推力,同时保持手臂伸直;如果向后倾倒,则需轻微将肩膀向前送,同时保持核心收紧。这种细微的手部调整能够精确控制重心位置,避免颈椎承受额外的剪切力。
另一个高频错误是呼吸停滞或呼吸紊乱。倒立姿态下,胸腔空间受限,若呼吸浅促会导致核心肌群无法有效激活,进而影响肩带的稳定性。练习时应保持深长且均匀的腹式呼吸,吸气时感受肋骨向两侧扩张,呼气时收紧下腹部,维持核心张力。若感到头晕或颈部不适,应立即停止练习,缓慢落下身体,检查肩带是否处于放松状态。任何疼痛感都是身体发出的警示信号,不应通过意志力强行忽略,而应通过降低动作难度或重新评估肩带激活模式来解决。